
Processeurs NVIDIA Jetson : Orin Nano, Orin NX, AGX Orin
Choisir un Jetson, c'est d'abord fixer un budget thermique : sur la famille Orin, la performance tourne autour de 5 TOPS par watt, de l'Orin Nano (7-15 W) à l'AGX Orin (jusqu'à 60 W). Les processeurs Jetson de NVIDIA sont des modules de calcul compacts et économes en énergie qui exécutent des modèles d'Intelligence Artificielle (IA) directement sur le terrain, sans dépendance au cloud. Que ce soit pour la robotique autonome, la vision industrielle, les véhicules autonomes ou la surveillance intelligente, la gamme Jetson offre des vitesses d'inférence qui ouvrent de nouvelles possibilités pour les systèmes embarqués.
En résumé
- Gamme Jetson Orin : Orin Nano (40 Total Opérations per Second, TOPS, 7-15 W), Orin NX (70-100 TOPS, 10-25 W), AGX Orin (jusqu'à 275 TOPS, 2048 coeurs Compute Unified Device Architecture (CUDA), 64 Go LPDDR5, 15-60 W).
- Pile logicielle : JetPack 6.0 sur Ubuntu 22.04, CUDA 12.2, TensorRT 8.6, ROS 2 Humble ; selon NVIDIA, tous les modules Orin sont supportés jusqu'en 2032.
- Conception carrier board : d'après les design guidelines NVIDIA, l'AGX Orin exige 10+ couches PCB, un length match PCIe Gen 4 sous 5 mils. La LPDDR5 est soudée sur le module : la carrier board ne route aucun bus DRAM, ses liens critiques sont le PCIe, l'USB 3.x, le MIPI CSI-2 et l'Ethernet.
- Standards applicables : marquage CE (EN 55032 Classe A/B, EN 55035), FCC Part 15 Subpart B, IEC 60068-2-6 vibrations, IPC-2221 pour la conception du PCB.
- Retour terrain : au Q1 2026, nous avons livré un projet Jetson Orin NX avec un Board Support Package (BSP) Yocto entièrement personnalisé.
Qu'est-ce que la plateforme NVIDIA Jetson ?
La plateforme NVIDIA Jetson est une famille de modules System on Module (SoM) conçus pour l'inférence IA en périphérie (edge AI). Chaque module combine un Graphics Processing Unit (GPU) NVIDIA avec des Tensor Cores, un Central Processing Unit (CPU) Arm multi-cœur et de la mémoire haute bande passante, permettant d'exécuter localement des Neural Network (NN) complexes sans connexion cloud.
L'écosystème logiciel constitue l'un des atouts majeurs de la plateforme Jetson. Selon NVIDIA, le Software Development Kit (SDK) JetPack 6.0 fournit un environnement de développement complet intégrant Ubuntu 22.04 Long-Term Support (LTS), les pilotes GPU, les bibliothèques CUDA 12.2, cuDNN et TensorRT 8.6, ainsi que des outils de déploiement optimisés. D'après les release notes Canonical, la base Ubuntu 22.04 reçoit des correctifs de sécurité jusqu'en avril 2032, un alignement précieux avec les cycles de vie de produits industriels. Cette maturité logicielle permet aux ingénieurs de migrer facilement leurs modèles depuis une station de travail NVIDIA vers un module embarqué, réduisant considérablement le temps de développement.
Frameworks, export ONNX et traitement local
Les frameworks comme PyTorch et TensorFlow exportent vers ONNX Runtime ou TensorRT pour une inférence optimisée.
Contrairement aux solutions cloud-dépendantes qui introduisent une latence réseau et posent des problèmes de confidentialité des données, les modules Jetson traitent l'information localement. Cette approche garantit un fonctionnement en temps réel, une autonomie complète vis-à-vis de la connectivité, et une maîtrise totale des données sensibles, des exigences fondamentales pour les secteurs industriel, médical et défense.
Gamme Jetson : comparatif des modules
La gamme Jetson actuelle compte trois modules Orin, l'Orin Nano, l'Orin NX et l'AGX Orin, auxquels s'ajoute le Xavier NX en legacy. Ils s'échelonnent de 40 TOPS pour l'Orin Nano à 200-275 TOPS pour l'AGX Orin, avec une enveloppe thermique allant de 7-15 W à 15-60 W et de 4 à 64 Go de LPDDR5. Tous partagent le CPU Arm Cortex-A78AE, à l'exception du Xavier NX (ARM Carmel, LPDDR4x).
Le choix du module se fait donc d'abord sur le cas d'usage : vision d'entrée de gamme et robotique éducative pour l'Orin Nano, robotique, drones et AMR pour l'Orin NX, véhicules autonomes et industrie lourde pour l'AGX Orin. Le Xavier NX reste réservé aux projets existants et aux migrations.
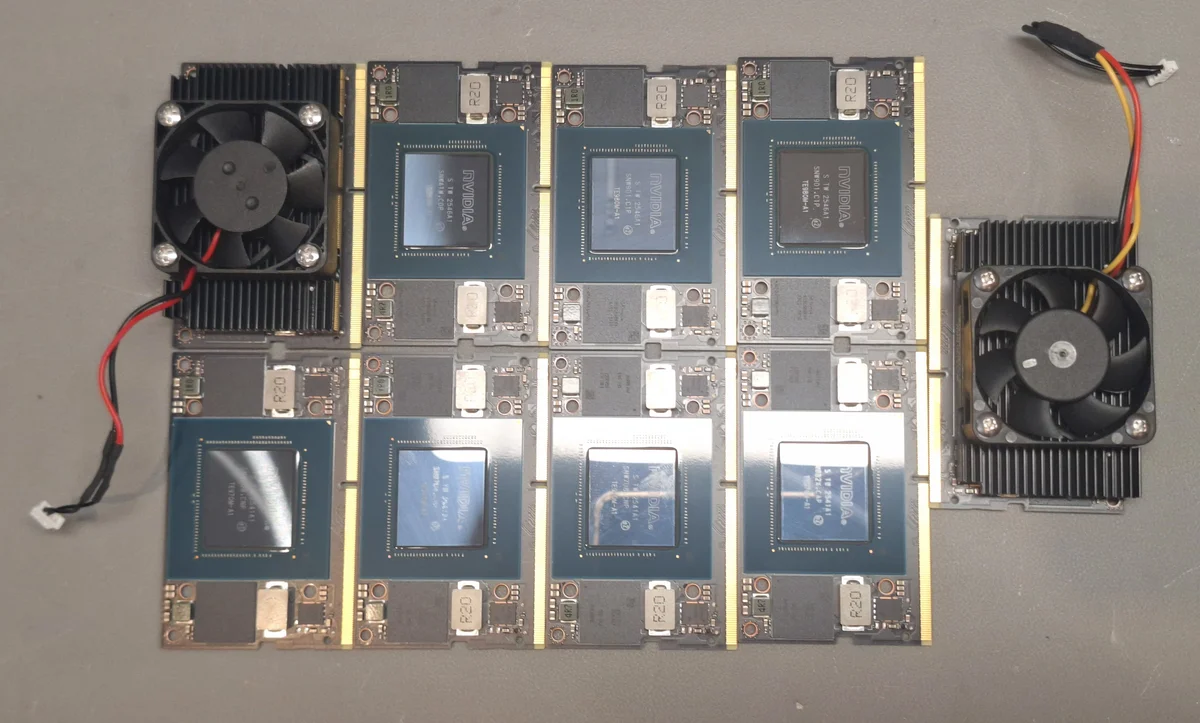
La gamme Jetson se décline en plusieurs modules couvrant un large spectre de performances, du Jetson Orin Nano pour les applications d'entrée de gamme au Jetson AGX Orin pour les cas d'usage les plus exigeants. Le choix du module conditionne directement les capacités d'inférence, la consommation énergétique et le coût du système final.
| Module | GPU CUDA Cores | CPU | RAM | Performance IA (TOPS) | TDP | Cas d'usage |
|---|---|---|---|---|---|---|
| Jetson Orin Nano | 1024 | ARM Cortex-A78AE | 4/8 Go LPDDR5 | 40 | 7-15W | Vision entrée de gamme, robotique éducative |
| Jetson Orin NX | 1024 | ARM Cortex-A78AE | 8/16 Go LPDDR5 | 70-100 | 10-25W | Robotique, drones, AMR |
| Jetson AGX Orin | 2048 | ARM Cortex-A78AE | 32/64 Go LPDDR5 | 200-275 | 15-60W | Véhicules autonomes, industrie lourde |
| Jetson Xavier NX (legacy) | 384 | ARM Carmel | 8/16 Go LPDDR4x | 21 | 10-20W | Projets existants, migration |
La série Orin représente un saut générationnel significatif par rapport à la famille Xavier. Le Jetson Orin Nano offre presque le double des performances IA du Xavier NX, dans un format encore plus compact et économique. Pour les projets existants utilisant des modules Xavier, NVIDIA maintient le support et la disponibilité, mais nous recommandons de planifier la migration vers la gamme Orin pour bénéficier de l'architecture Ampere, de la mémoire LPDDR5 (102 Go/s contre 51 Go/s sur Xavier LPDDR4x) et du support logiciel à long terme via JetPack 6.x. Comme le souligne la documentation NVIDIA, le refresh Jetson Orin Nano Super atteint désormais 67 TOPS dans une enveloppe de 7-25 W, soit un gain de 1,7x par rapport à l'Orin Nano initial.
Architecture technique
L'architecture des modules Jetson repose sur l'intégration de plusieurs accélérateurs spécialisés au sein d'un System on Chip (SoC) unique. Le GPU NVIDIA avec ses Tensor Cores, le CPU Arm 64 bits, l'accélérateur NVIDIA Deep Learning Accelerator (NVDLA) et la mémoire haute bande passante forment un ensemble optimisé pour l'inférence IA embarquée à haute performance énergétique. Selon Arm, les cœurs Cortex-A78AE utilisés dans Orin sont automotive-enhanced, avec un support Dual-Core Lock-Step (DCLS) pour la conformité ISO 26262 ASIL-D.
Concrètement, sept blocs structurent un module Jetson : le GPU à Tensor Cores, le CPU Arm 64 bits, l'accélérateur NVDLA, la mémoire LPDDR4x ou LPDDR5, le bus PCIe Gen 4, les interfaces camera MIPI CSI-2 et la connectivité (USB 3.2, Gigabit Ethernet, GPIO, I2C, SPI, UART). La liste ci-dessous détaille le rôle de chacun.
- GPU NVIDIA Volta/Ampere avec Tensor Cores : Le coeur du système pour le calcul parallèle. Les Tensor Cores Gen 3 (sur AGX Orin : 64 cœurs) accélèrent spécifiquement les opérations matricielles des réseaux de neurones (convolutions, transformers), offrant des performances d'inférence nettement supérieures à un GPU classique. Selon NVIDIA, le débit INT8 sparse sur AGX Orin atteint 275 TOPS.
- CPU Arm v8.2 64 bits : Les coeurs Arm Cortex-A78AE (Orin) ou Carmel (Xavier) gèrent l'Operating System (OS), l'orchestration des tâches et le pre/post-traitement des données. L'architecture big.LITTLE optimise la consommation en fonction de la charge.
- NVIDIA Deep Learning Accelerator (NVDLA) : Un accélérateur dédié à l'inférence de modèles IA, fonctionnant en parallèle du GPU pour augmenter le débit global ou réduire la consommation énergétique sur des tâches d'inférence standards.
- Mémoire LPDDR4x / LPDDR5 : La bande passante mémoire est critique pour les performances IA. Les modules Orin utilisent de la LPDDR5 offrant jusqu'à 102 Go/s, contre 51 Go/s pour la LPDDR4x des Xavier. Cette mémoire est soudée sur le module : NVIDIA l'a déjà routée, et le concepteur de la carrier board ne touche jamais au bus DRAM.
- Bus PCIe Gen 4 : Ce bus haute vitesse permet la connexion de périphériques d'extension (stockage NVMe, cartes réseau, accélérateurs supplémentaires) avec des débits pouvant atteindre 16 GT/s par lane.
- Interfaces camera (MIPI CSI-2) : Support de multiples flux vidéo simultanées, essentiel pour les applications de vision multi-cameras (jusqu'à 6 cameras sur AGX Orin).
- Connectivité : USB 3.2, Gigabit Ethernet, GPIO, I2C, SPI, UART, un ensemble complet pour l'intégration dans des systèmes industriels complexes.
Conception d'une carrier board Jetson
La carrier board est la carte porteuse qui accueille le module Jetson et fournit les connecteurs, l'alimentation et les interfaces spécifiques à l'application. Sa conception représente un défi d'ingénierie majeur, combinant routage high-speed, gestion thermique et conformité CEM, et conditionne directement les performances et la fiabilité du système final.
Retour de terrain, projet Jetson Orin NX (Q1 2026). Au Q1 2026, nous avons livré un projet complet sur module Jetson Orin NX avec un Board Support Package (BSP) entièrement personnalisé développé sous Yocto : layers personnalisés, configuration kernel, device tree et rootfs. Un projet techniquement exigeant, dont nous avons tiré de nombreux enseignements.
Dans notre pratique chez AESTECHNO, nous avons constaté que la conception d'une carrier board Jetson réussie repose sur la maîtrise simultanée de plusieurs disciplines critiques. Contrairement aux designs SBC génériques, les carrier boards Orin placent l'intégrité du signal sur le chemin critique dès le premier jour. Notre approche diffère des reference designs : nous simulons chaque bus critique dans ANSYS SIwave avant la première fabrication.
Chez AESTECHNO, notre checklist carrier board couvre ces disciplines :
- Routage high-speed (PCIe, USB 3.x, MIPI CSI-2) : les liens PCIe Gen 4, USB 3.x, MIPI CSI-2 et Ethernet de la carrier board imposent un contrôle strict de l'impédance différentielle (85 Ω pour le PCIe, 90 Ω pour l'USB, 100 Ω pour le MIPI CSI-2 et l'Ethernet), du skew intra-paire (sous 5 mils) et de la longueur des pistes. Une erreur de quelques millimètres peut dégrader les marges de timing et provoquer des erreurs intermittentes difficiles à diagnostiquer. D'après les guidelines IPC-2141A, la tolérance d'impédance en stripline doit rester dans ±10%.
- Stack-up et contrôle d'impédance : Un stack-up PCB adapté est indispensable. Pour une carrier board AGX Orin, nous recommandons un minimum de 10 couches avec des plans de référence continus sous chaque paire différentielle.
- Alimentation multi-rails et séquencement : Les modules Jetson nécessitent plusieurs tensions d'alimentation (5V, 3.3V, 1.8V, 0.8V) avec un ordre de mise sous tension précis. Un séquencement incorrect peut endommager le module ou provoquer des démarrages erratiques. La conception du power management doit intégrer des régulateurs à faible bruit et un découplage soigné.
- Gestion thermique : Un Jetson AGX Orin peut dissiper jusqu'à 60W sous charge IA maximale. En boîtier scellé (IP65/IP67), la dissipation par convection naturelle est insuffisante. Nous concevons des solutions de refroidissement par conduction vers châssis métallique, avec simulation thermique préalable pour garantir le fonctionnement dans la plage de température industrielle.
- Compatibilité électromagnétique (CEM) : Les fréquences élevées des bus high-speed génèrent des émissions électromagnétiques significatives. La conformité CEM pour le marquage CE (EN 55032 Classe B, EN 55035, EN 61000-4-2/4-3/4-4/4-5/4-6) et la certification FCC Part 15 Subpart B exige un travail rigoureux sur le blindage, le filtrage et le routage des pistes critiques dès la phase de conception. Selon IEC 61000-4-2, le test de décharge électrostatique (ESD) applique ±8 kV en contact et ±15 kV en air.
Applications industrielles de l'IA embarquée
L'IA embarquée sur plateforme Jetson trouve des applications dans tous les secteurs où le traitement intelligent de données en temps réel est nécessaire. De la vision industrielle à la robotique autonome, ces modules permettent de déployer des modèles d'inférence complexes directement sur le terrain, sans infrastructure cloud.
Six domaines concentrent aujourd'hui les déploiements : la vision industrielle et le contrôle qualité, la robotique autonome et les AMR, les véhicules autonomes, la surveillance vidéo intelligente, l'imagerie médicale et l'agriculture de précision. Le module se choisit selon la charge d'inférence : l'Orin NX offre le meilleur compromis performance/consommation pour les AMR, tandis que l'AGX Orin et ses 275 TOPS s'imposent pour la fusion multi-capteurs des véhicules autonomes. Dans tous les cas, le traitement local préserve la confidentialité des données.
- Vision industrielle et contrôle qualité : Détection de défauts sur ligne de production à cadence élevée. Les modèles de classification et de segmentation s'exécutent en temps réel (30-60 FPS) pour identifier les pièces non conformes sans ralentir la chaîne de fabrication.
- Robotique autonome et AMR : Les robots mobiles autonomes (AMR) utilisent les modules Jetson pour la navigation SLAM, l'évitement d'obstacles et la planification de trajectoire. Le Jetson Orin NX offre le meilleur compromis performance/consommation pour cette catégorie d'applications.
- Véhicules autonomes : Le Jetson AGX Orin, avec ses 275 TOPS, permet la fusion de données multi-capteurs (cameras, LiDAR, radar) et l'exécution de modèles de perception en temps réel. C'est la plateforme de référence pour le prototypage et la pre-série de véhicules autonomes.
- Surveillance vidéo intelligente : Analyse de flux vidéo multiples avec détection d'événements, reconnaissance de comportements et comptage de personnes. Le framework DeepStream de NVIDIA optimise le pipeline vidéo de bout en bout.
- Medical et imagerie diagnostique : Traitement d'images médicales (radiologie, dermatologie, ophtalmologie) avec des modèles d'IA d'aide au diagnostic. Le traitement local garantit la confidentialité des données patients conformément aux réglementations de santé.
- Agriculture de précision : Drones équipés de cameras multispectrales et de modules Jetson pour l'analyse en temps réel de l'état des cultures, la détection de maladies végétales et l'optimisation de l'épandage.
Jetson vs alternatives : comment choisir
Le choix d'une plateforme pour l'IA embarquée dépend de multiples critères : performance d'inférence requise, écosystème logiciel, time-to-market, flexibilité de la solution et volumes de production prévus. Nous comparons ici les quatre approches principales pour aider les décideurs à identifier la solution adaptée à leur projet.
Le tableau compare le Jetson, le FPGA custom, l'ASIC dédié et le Raspberry Pi sur six critères : performance IA, écosystème logiciel, time-to-market, flexibilité, consommation et volume optimal. Le Jetson combine une performance IA très élevée et un time-to-market de quelques mois, pour des volumes de 100 à 10 000 unités par an. Le FPGA se justifie quand la flexibilité reconfigurable prime, l'ASIC au-delà de 100 000 unités par an, et le Raspberry Pi reste cantonné au prototypage.
| Critère | Jetson (NVIDIA) | FPGA custom | ASIC dédié | Raspberry Pi |
|---|---|---|---|---|
| Performance IA | Très élevée (GPU + Tensor Cores) | Élevée (programmable) | Maximale (optimisée) | Faible (CPU seul) |
| Écosystème logiciel | CUDA / TensorRT mature | HDL spécialisé | SDK propriétaire | Linux / Python généraliste |
| Time-to-market | Rapide (mois) | Moyen (6-12 mois) | Long (années) | Très rapide |
| Flexibilité | Haute (reprogrammable) | Très haute (reconfigurable) | Faible (figé) | Haute |
| Consommation | Modérée (7-60W) | Variable | Optimale | Faible (5-15W) |
| Volume optimal | 100-10k unités/an | 1k-100k | >100k | Prototypage |
Pour la majorité des projets industriels avec des volumes de quelques centaines à quelques milliers d'unités par an, le Jetson reste le choix le plus rationnel. L'écosystème CUDA/TensorRT permet de passer du prototype à la production en quelques mois, là où un FPGA ou un ASIC nécessitent un investissement en développement significativement plus élevé.
Pièges courants et retours d'expérience
L'intégration d'un module Jetson dans un produit industriel présente des défis techniques spécifiques que seule l'expérience terrain permet d'anticiper. Chez AESTECHNO, nous avons accompagné des équipes d'ingénierie sur des projets d'IA embarquée, dont un projet Jetson Orin NX, et nous partageons ici les pièges les plus fréquents et les solutions éprouvées.
Cas client récent. Au Q1 2026, nous avons livré un projet Jetson Orin NX avec BSP Yocto entièrement personnalisé. En parallèle, nous avons accompagné un client dans l'industrialisation d'un produit intégrant un ASIC IA haute puissance, une alternative aux modules Jetson lorsque les volumes et les contraintes de consommation justifient un silicium dédié. Ces deux retours terrain alimentent directement les recommandations ci-dessous.
Thermique, routage, JetPack, alimentation et CEM
Sous-dimensionnement thermique. Chez AESTECHNO, nous avons constaté que c'est l'erreur la plus fréquente. Un Jetson AGX Orin consommant 60W en charge IA maximale dans un boîtier scellé IP67 génère une densité thermique considérable. Sans simulation thermique préalable et sans solution de dissipation adaptée (conduction vers châssis, caloducs, ventilation forcée), le module déclenche le thermal throttling et les performances chutent drastiquement. Nous recommandons systématiquement une simulation Computational Fluid Dynamics (CFD) avant la fabrication du premier prototype, validée contre les profils IEC 60068-2-2 (chaleur sèche) et IEC 60068-2-14 (cyclage thermique).
Erreurs de routage PCB sur la carrier board. Les bus DDR et PCIe exigent un contrôle rigoureux de l'impédance différentielle et du length matching. Nous avons observé des projets où un écart de quelques millimètres sur les paires différentielles PCIe Gen 4 provoquait des erreurs de liens intermittentes, extrêmement difficiles à diagnostiquer en production. Le respect scrupuleux des design guidelines NVIDIA et l'utilisation de simulateurs d'intégrité de signal sont indispensables.
Incompatibilités de version JetPack. Le SDK JetPack évolue régulièrement, et les mises à jour peuvent introduire des incompatibilités avec les pilotes camera, les bibliothèques TensorRT ou les couches middleware. D'après les forums développeurs NVIDIA, la majorité des tickets de régression sur JetPack 6.0 concernent les pilotes MIPI CSI-2 ou la quantisation Deep Learning Accelerator (DLA). Nous conseillons de figer la version JetPack dès le début du projet et de planifier les migrations de version dans un cycle de tests et validation dédié.
Erreurs de séquencement d'alimentation. Les modules Jetson imposent un ordre strict de mise sous tension des différents rails d'alimentation. Un séquencement incorrect peut provoquer des latch-up destructeurs ou des démarrages erratiques. La conception du circuit de power management doit suivre les recommandations NVIDIA et inclure une supervision de tension avec reset contrôlé.
Non-conformité CEM lors de la certification. Les fréquences élevées des liens high-speed (PCIe Gen 4 à 8 GHz, USB 3.x, MIPI CSI-2) génèrent des émissions électromagnétiques qui peuvent dépasser les limites réglementaires CE/FCC si le blindage et le filtrage ne sont pas correctement dimensionnés. Nous intégrons les contraintes CEM dès la phase de placement-routage pour éviter des reprises coûteuses après les tests en laboratoire.
NVIDIA Jetson : un levier stratégique pour l'IA embarquée
L'intelligence artificielle embarquée n'est plus une promesse technologique : c'est un avantage concurrentiel mesurable. Chez AESTECHNO, nous accompagnons des directeurs techniques et des responsables innovation dans l'intégration de l'IA edge, et nous avons constaté que le choix de la plateforme matérielle conditionne directement le succès du projet.
Trois arguments fondent ce constat. L'IA en périphérie apporte une latence réduite, la confidentialité des données et un fonctionnement autonome, des prérequis pour l'industrie, le médical ou la défense. Face à un ASIC ou un FPGA sur mesure, le Jetson gagne en time-to-market grâce à l'écosystème CUDA, TensorRT et JetPack, et reste le choix le plus rationnel pour des volumes de quelques centaines à quelques milliers d'unités par an. Enfin, sa connectivité l'intègre naturellement dans une architecture Industrie 4.0.
Avantage concurrentiel de l'IA en périphérie
Traiter les données localement, sans dépendance au cloud, offre trois avantages stratégiques : latence réduite (temps réel garanti), confidentialité des données (aucun transit réseau) et fonctionnement autonome (pas de connexion permanente requise). Pour les secteurs industriels, médical ou défense, ces caractéristiques ne sont pas optionnelles, elles sont des prérequis. Les modules Jetson, grâce à leur architecture GPU optimisée et leur mémoire LPDDR haute bande passante, permettent d'exécuter des modèles d'inférence complexes directement sur le terrain.
Jetson vs ASIC custom : time-to-market et risque
Nous avons constaté que la principale alternative au Jetson pour l'IA embarquée reste le développement d'un ASIC ou d'une solution FPGA sur mesure. Le Jetson présente un avantage décisif en time-to-market : l'écosystème logiciel NVIDIA (CUDA, TensorRT, JetPack) permet de passer du prototype à la production en quelques mois, là où un ASIC nécessite des années de développement. En contrepartie, un ASIC offre une optimisation maximale en volume. Pour la majorité des projets industriels (volumes de quelques centaines à quelques milliers d'unités par an), le Jetson reste le choix le plus rationnel.
Positionnement Industrie 4.0
L'Industrie 4.0 repose sur la capacité à déployer de l'intelligence au plus près des machines : contrôle qualité par vision, maintenance prédictive, optimisation de process en temps réel. Les modules Jetson s'intègrent naturellement dans cette architecture grâce à leur connectivité (PCIe, USB, Ethernet, interfaces camera CSI) et leur compatibilité avec les standards industriels. Le choix de la technologie mémoire (DDR4/DDR5) et la sécurisation des systèmes IA sont des aspects que nous intégrons dès la phase d'architecture pour garantir la pérennité de la solution.
Projet IA Embarquée avec Jetson ? Expertise AESTECHNO
Vous développez un système vision/IA avec NVIDIA Jetson ? Nos experts vous accompagnent :
- Conception carrier board sur mesure (Orin Nano, Orin NX, AGX Orin)
- Intégration cameras multi-voies et capteurs
- Développement applicatif CUDA/TensorRT
- Thermal management et industrialisation
Ressource gratuite : notre modèle de cahier des charges électronique
Pourquoi Choisir AESTECHNO ?
- 10+ ans d'expérience en conception électronique
- 100% de réussite aux certifications CE/FCC, sur des dizaines de campagnes menées en plus de 10 ans de pratique
- 65 projets réalisés depuis 2022
- Bureau d'études français basé à Montpellier
Article rédigé par Hugues Orgitello, ingénieur en conception électronique et fondateur d'AESTECHNO. Profil LinkedIn.
Articles Connexes
- L'IA dans l'Électronique – Applications IA embarquée et tendances
- Conception Carte FPGA – Alternative pour traitement parallèle custom
- DDR4 vs DDR5 – Mémoire pour systèmes haute performance
- LPDDR4 : Secrets et Routage – Mémoire embarquée des modules Jetson
- Design High-Speed – Routage PCB pour carrier boards Jetson
- Cybersécurité IoT – Sécurisation des systèmes IA embarqués
- Conception Produits Électroniques – Méthodologie systèmes embarqués complexes
FAQ : Processeurs Jetson
Quelle est la différence entre Jetson Nano, Xavier NX, Orin et AGX Orin ?
Jetson Nano : entrée de gamme, 128 CUDA cores, 4 Go RAM, 472 GFLOPS FP16, ~10W, idéal prototypage/éducation (~100 €). Xavier NX : milieu de gamme, 384 CUDA cores, 8-16 Go, 21 TOPS, 15W, robotique/drones (~400 €). Orin Nano : 1024 CUDA cores, 8 Go, 40 TOPS, 15W, nouvelle génération (~500 €). AGX Orin : haut de gamme, jusqu'à 2048 CUDA cores, 64 Go, 275 TOPS, 60W, véhicules autonomes/industrie (~2000 €). Choisissez selon besoins inférence IA et budget.
Jetson vs Raspberry Pi : quand choisir Jetson ?
Raspberry Pi : CPU généraliste (ARM Cortex), pas de GPU dédié IA, ~50 € mais inadapté inférence lourde (détection objets >5 FPS difficile). Jetson : GPU NVIDIA Tensor cores optimisés IA, accélération CUDA/cuDNN/TensorRT, inférence temps-réel (30-60 FPS sur réseaux neuronaux complexes). Choisissez Jetson pour : vision par ordinateur temps-réel, deep learning embarqué, robotique autonome. Gardez Raspberry Pi pour : applications génériques sans IA intensive.
Quels frameworks IA sont supportés sur Jetson ?
Support natif : TensorFlow, PyTorch, ONNX, TensorRT (optimisation NVIDIA), DeepStream (pipelines vidéo), CUDA, cuDNN. Jetson Inference library fournit des modèles pré-entraînés (classification, détection, segmentation) prêts à l'emploi. JetPack SDK intègre : Ubuntu, drivers GPU, bibliothèques IA, outils développement. Compatibilité excellente avec écosystème Python/AI standard, migration facile depuis workstation NVIDIA.
Comment gérer la dissipation thermique des modules Jetson ?
Jetson Nano/Orin Nano (10-15W) : radiateur passif suffisant si boîtier ventilé. Xavier NX (15-20W) : ventilateur recommandé ou radiateur surdimensionné. AGX Orin (30-60W) : refroidissement actif obligatoire (ventilateur + dissipateur thermique cuivre). Pour environnements industriels sévères : boîtiers IP65 avec refroidissement par conduction vers châssis métallique externe. Thermal throttling automatique protège le SoC mais réduit performances, dimensionnez thermique correctement.
Peut-on utiliser Jetson en environnement industriel sévère (-40°C à +85°C) ?
Oui, avec un module Jetson AGX Orin Industrial (gamme étendue -40°C à +85°C) et une conception adaptée. Précautions : refroidissement/chauffage actif selon température ambiante, alimentation stabilisée (protection surtensions/sous-tensions industrielles), stockage flash eMMC industriel (cycles écriture étendus), conformal coating PCB (protection humidité/poussière).